 搜索关键词...
预览图
游戏介绍
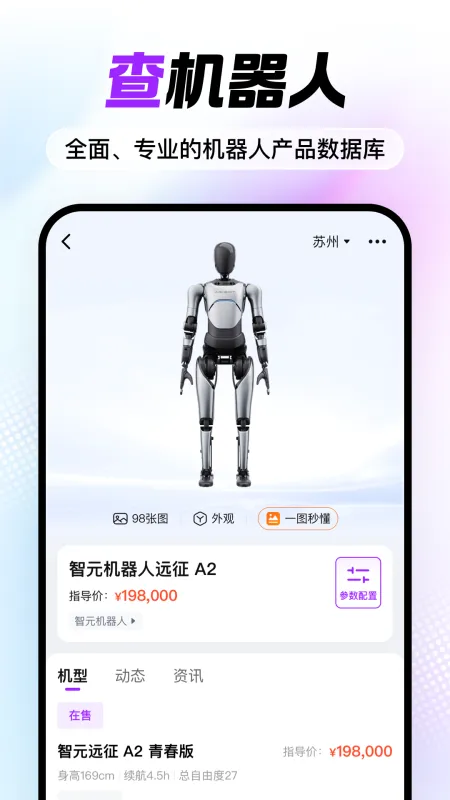
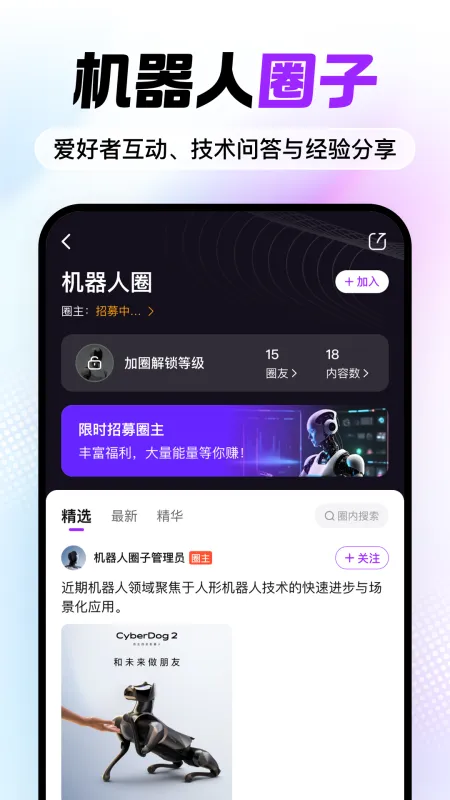
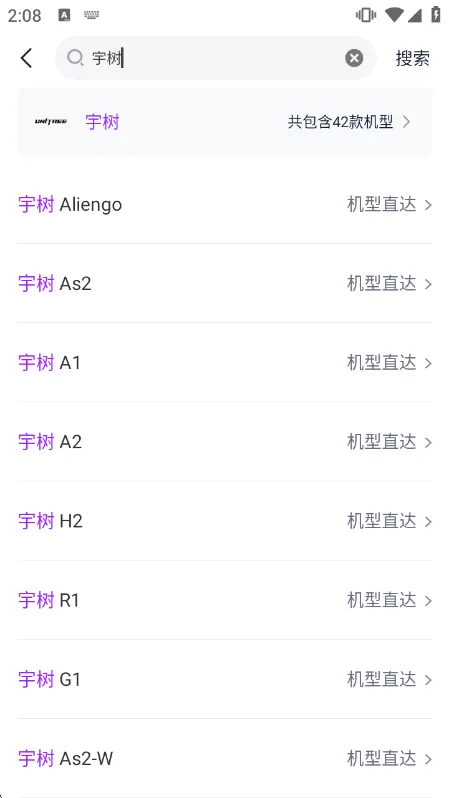
机器人宝典App是面向机器人爱好者、产业从业者与AI开发者的一站式智能装备指南平台,全面涵盖人形机器人、四足机器人及各类智能机器人产品。不仅支持参数速查、多机型横向比对(如算力、续航、运动性能与场景适配性),还聚合前沿资讯与技术社区,助力用户科学选购与精准技术选型。
一目了然:全维度机器人参数库与实时动态追踪
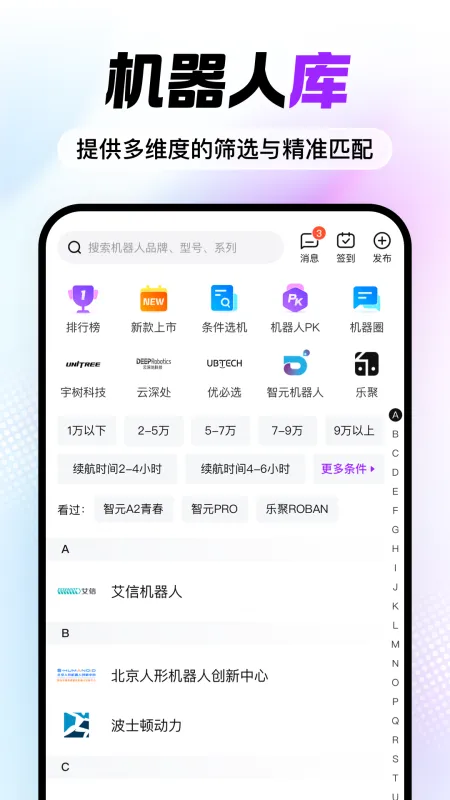
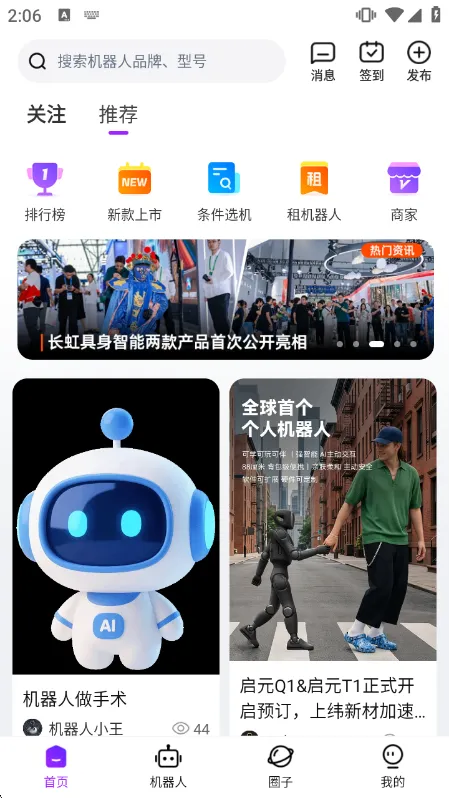
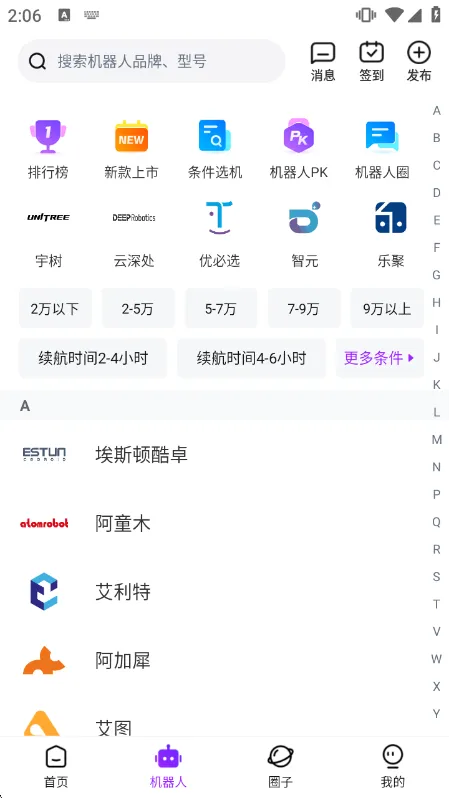
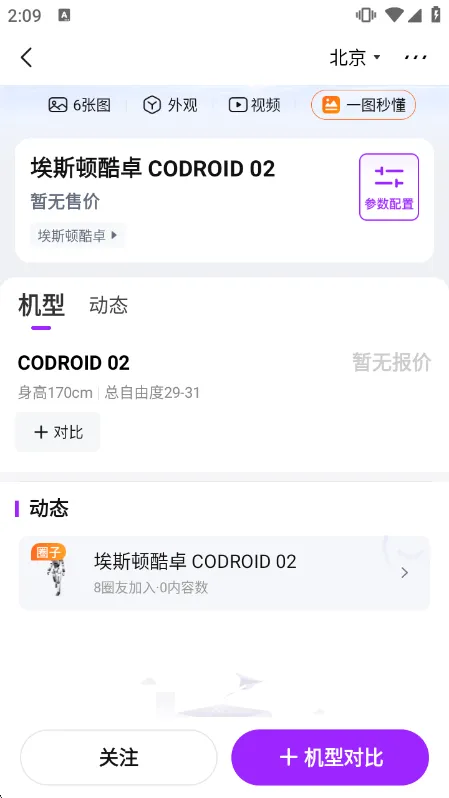
🔍 在线看机器人——不是简单罗列型号,而是深度整合「参数+功能+场景+报价+技术标签」五维信息流。每台机器人均标注具身智能等级、灵巧手兼容性、大小脑协同架构等关键技术标识,新手可快速建立认知框架,工程师能精准锚定适配方案。
⚡ 同步联动行业动态,参数更新延迟<24小时,确保您查阅的永远是最新一代量产/原型机一手资料。
决策加速器:智能排行榜 × 硬核PK对比系统
📊 机器人热度榜:基于真实用户浏览行为生成,剔除刷量干扰,直观反映市场真实关注焦点——哪些机型正被开发者密集测评?哪些新品正引发产业端采购询盘?
⚖️ 机器人PK实验室:支持最多6台机型同屏对比,覆盖算力(TOPS)、续航(h)、运动自由度(DOF)、环境适应性(IP等级/地形类型)、SDK开放度等12+硬指标,输出可视化雷达图+差异标注,告别主观臆断选型。
深度连接:从资讯速递到极客共创的生态闭环
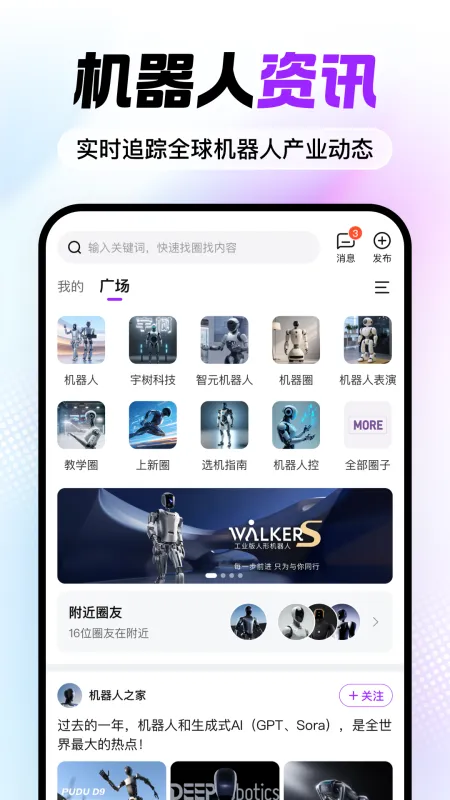
📰 机器人资讯中枢:每日30+条原创快讯,涵盖政策解读(如《人形机器人创新发展指导意见》落地进展)、技术突破(如触觉反馈延迟<15ms)、产线案例(某车企AGV集群升级实录),并嵌入行业短视频解读,3分钟掌握关键脉络。
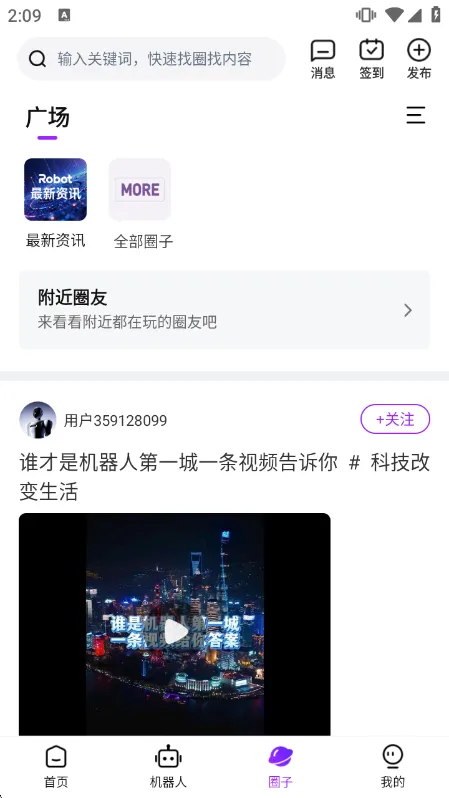
💬 兴趣圈·真实技术社区:非水帖灌水区,而是认证开发者、高校实验室、一线集成商共建的高密度交流场。支持发布含代码片段的实测报告、上传ROS2兼容性验证录屏、发起「双足机器人步态优化」专题研讨,知识沉淀可被永久检索。
高效上手:零门槛探索机器人世界的操作指南
🔍 首页搜索支持「模糊词根+技术标签」双路径:输入“波士顿”自动联想Atlas/Spot/Handle;输入“灵巧手”即聚合所有兼容机型与适配SDK版本。
🛠️ 进入详情页,一键调用:术语解析(如“末端执行器”附3D结构动图)、参数速查卡(支持导出PDF用于招标文档)、代码沙盒(Python/C++控制示例可在线运行调试)。
🌍 圈子板块集成「话题热力图」,实时显示“具身智能训练数据集构建”“四足机器人户外续航实测”等TOP10讨论焦点,点击即跳转深度帖链。
能量体系:让每一次参与都真实增值
💎 能量=数字资产:非虚拟积分,而是可兑换自营硬件配件(如机器人专用传感器套件)、抵扣课程费用、打赏优质技术帖的流通凭证,已接入第三方数字钱包体系。
🎯 获取方式透明:新手任务(+200)、每日签到(+50)、发布含视频的深度测评(+300)、通过技术问答审核(+150),所有任务进度实时可视。
🛡️ 能量安全机制:异常行为(如批量注册、内容剽窃、违规导流)触发三级风控模型,首次警告、二次限流、三次清零+账号冻结,保障社区技术纯粹性。
机器人宝典更新日志
v1.0.6:
1、 新增机器人商家入驻
2、 修复已知问题,提升用户体验
游戏信息
猜你喜欢更多
 内置功能版游戏 >
 好用的拍照软件 >
 好用的购物软件 >
 免费观看电影的软件 >